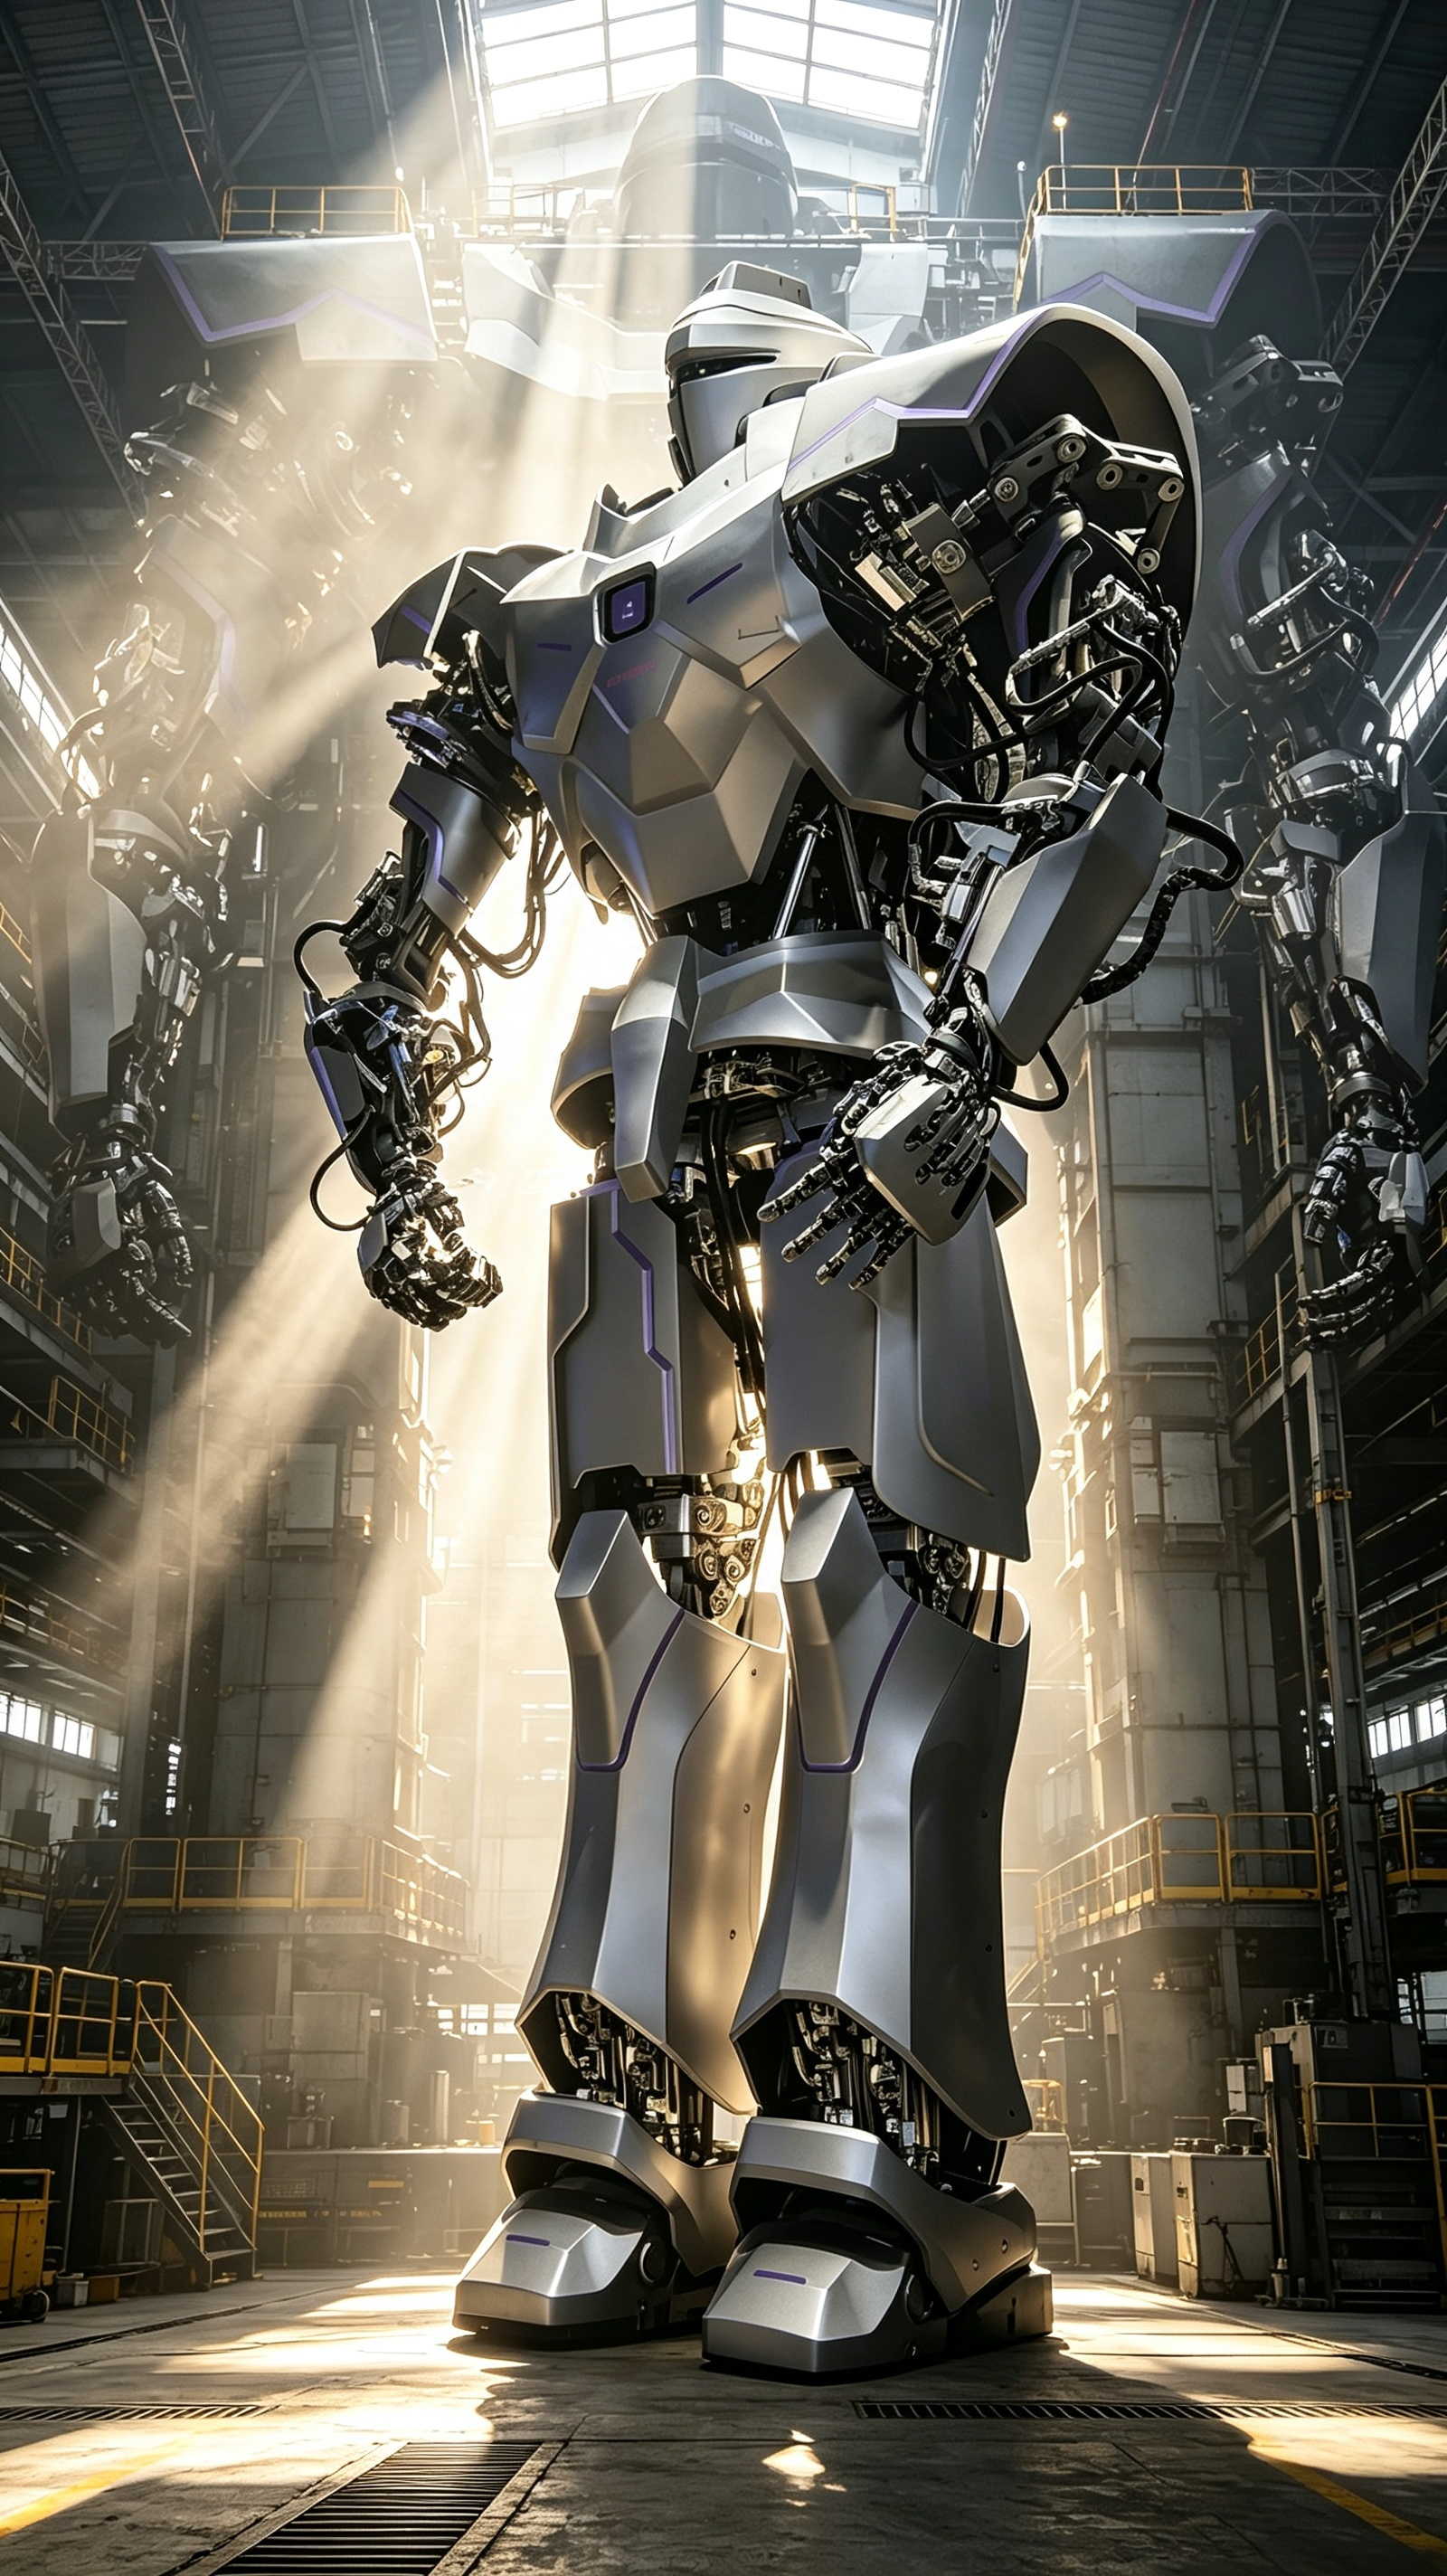
Neo1 是清卓动力液电混驱技术从核心部件走向整机平台的里程碑产品
以4米体量重新定义「艰难险重」环境下的机器人生产力
整机身高
全身超高自由度
双臂协作能力
双臂覆盖范围
以液电混驱动力系统统一力量、精度与适应性,让具身智能不再受限
数字液压与电驱融合,兼顾大力量输出与精细操作;能量按需分配,重载作业更持久、更高效。
双臂各7自由度仿人运动,配装2只大功率灵巧手(各15自由度),双臂大负载抓举、双手精细装配。
单臂300公斤重载与±0.05毫米末端精度同机实现,指尖重复定位精度达±0.005毫米,重物搬运与精密作业兼得。
为 Dull-Dirty-Dangerous-Difficult(枯燥、脏污、危险、困难)作业而生,核工业、海洋开发、应急救援全覆盖。
超强核辐射、-50~300°C超宽温域、万米深海高压等极端环境下稳定运行,全面适应各类恶劣工况。
整合大功率灵巧手与重载7自由度人形臂,软硬件一体交付,支持按作业场景定制末端工具与整机配置。
Neo1 整机核心指标(不断升级中,最新数据表请联系我们)
| 性能名称 | 技术参数 | 说明 |
|---|---|---|
| 整机身高 | 4米 | 超人形整机平台 |
| 整机重量 | ~1.2吨 | 视电池与泵站配置 |
| 驱动方式 | 液电混驱 | 数字液压 + 电驱 |
| 双臂自由度 | 7DOF × 2 | 仿人上肢运动 |
| 灵巧手自由度 | 15DOF × 2 | 含被动自由度 |
| 单臂负载 | 300公斤 | 水平全臂展 |
| 双臂协作 | 600公斤 | 重载精细兼备 |
| 作业半径 | 4.91米 | 双臂端覆盖范围 |
| 臂端重复精度 | ±0.05毫米 | 臂端定位 |
| 指尖重复精度 | ±0.005毫米 | 灵巧手 |
| 工作温度 | -50~300°C | 超宽温域 |
| 深潜能力 | 12000米 | 全海深作业 |
| 环境耐受 | 核辐射/强磁场/腐蚀 | 极端环境设计 |
| 通讯接口 | EtherCAT / CANopen | 工业总线 |
Neo1 整机于2026上海工博会
从核工业、深海到应急救援、重型制造,Neo1 面向4D场景提供端到端解决方案
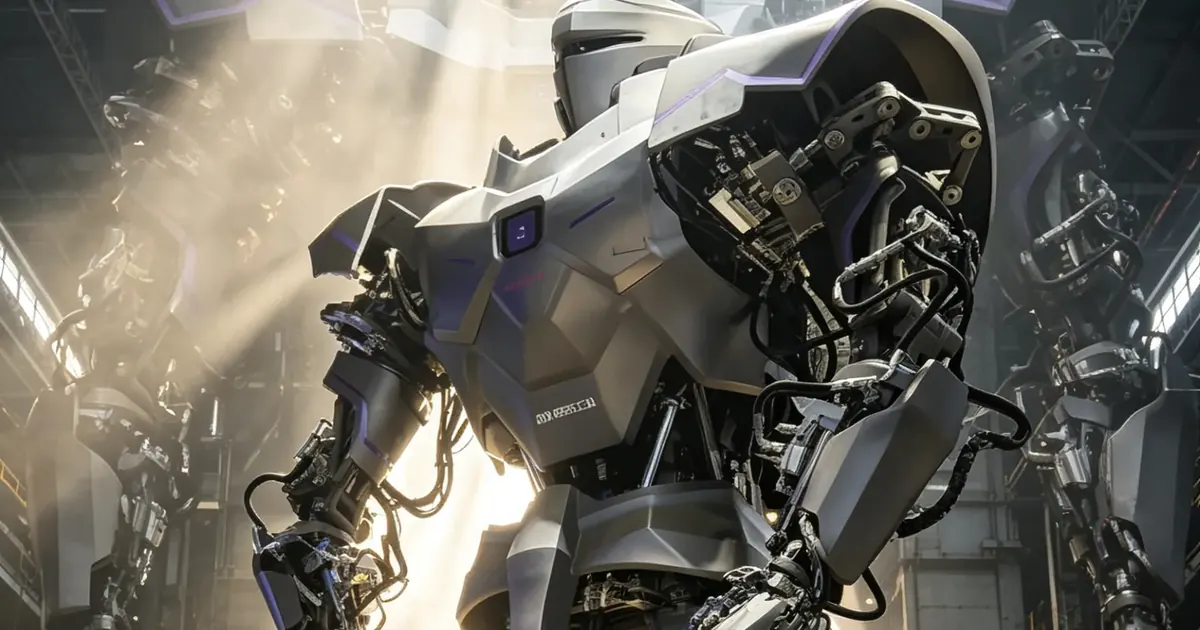
Neo1 与清卓动力液电混驱技术获得主流媒体与行业媒体的广泛关注
无论您需要Neo1产品咨询、技术支持还是定制解决方案,我们的专业团队都将为您提供全方位的服务。
下载Neo1的技术文档、产品手册和应用案例,了解更多关于4米液电混驱超人形机器人的技术细节。